|
|
bool | open (yarp::os::Searchable &config) override |
| |
|
bool | close () override |
| |
| bool | synchronize (double timestamp) override |
| | Perform synchronized action on CAN master's request.
|
| |
|
return_t | getControlModeRaw (int j, int *mode) override |
| |
|
return_t | setControlModeRaw (int j, int mode) override |
| |
|
return_t | positionMoveRaw (int j, double ref) override |
| |
|
return_t | relativeMoveRaw (int j, double delta) override |
| |
|
return_t | checkMotionDoneRaw (int j, bool *flag) override |
| |
|
return_t | setRefSpeedRaw (int j, double sp) override |
| |
|
return_t | setRefAccelerationRaw (int j, double acc) override |
| |
|
return_t | getRefSpeedRaw (int j, double *ref) override |
| |
|
return_t | getRefAccelerationRaw (int j, double *acc) override |
| |
|
return_t | stopRaw (int j) override |
| |
|
return_t | getTargetPositionRaw (int joint, double *ref) override |
| |
|
return_t | setPositionRaw (int j, double ref) override |
| |
|
return_t | getRefPositionRaw (int joint, double *ref) override |
| |
|
return_t | getRemoteVariableRaw (std::string key, yarp::os::Bottle &val) override |
| |
|
return_t | setRemoteVariableRaw (std::string key, const yarp::os::Bottle &val) override |
| |
|
return_t | getRemoteVariablesListRaw (yarp::os::Bottle *listOfKeys) override |
| |
|
return_t | velocityMoveRaw (int j, double sp) override |
| |
|
return_t | getRefVelocityRaw (int joint, double *vel) override |
| |
|
| TechnosoftIposBase (const TechnosoftIpos_ParamsParser &_params) |
| |
|
| TechnosoftIposBase (const TechnosoftIpos_ParamsParser &_params) |
| |
|
bool | open (yarp::os::Searchable &config) override |
| |
|
bool | close () override |
| |
| unsigned int | getId () override |
| | Retrieve CAN node ID.
|
| |
| std::vector< unsigned int > | getAdditionalIds () override |
| | Retrieve more associated CAN node IDs, if any.
|
| |
| bool | notifyMessage (const can_message &message) override |
| | Notify observers that a new CAN message has arrived.
|
| |
| bool | initialize () override |
| | Perform CAN node initialization.
|
| |
| bool | finalize () override |
| | Finalize CAN node communications.
|
| |
| bool | registerSender (ICanSenderDelegate *sender) override |
| | Pass a handle to a CAN sender delegate instance.
|
| |
|
return_t | getAxisNameRaw (int axis, std::string &name) override |
| |
|
return_t | getJointTypeRaw (int axis, yarp::dev::JointTypeEnum &type) override |
| |
|
return_t | setLimitsRaw (int axis, double min, double max) override |
| |
|
return_t | getLimitsRaw (int axis, double *min, double *max) override |
| |
|
return_t | setVelLimitsRaw (int axis, double min, double max) override |
| |
|
return_t | getVelLimitsRaw (int axis, double *min, double *max) override |
| |
|
return_t | getControlModesRaw (int *modes) override |
| |
|
return_t | getControlModesRaw (int n_joint, const int *joints, int *modes) override |
| |
|
return_t | setControlModesRaw (int *modes) override |
| |
|
return_t | setControlModesRaw (int n_joint, const int *joints, int *modes) override |
| |
|
return_t | getCurrentRaw (int m, double *curr) override |
| |
|
return_t | getCurrentsRaw (double *currs) override |
| |
|
return_t | getCurrentRangeRaw (int m, double *min, double *max) override |
| |
|
return_t | getCurrentRangesRaw (double *min, double *max) override |
| |
|
return_t | setRefCurrentRaw (int m, double curr) override |
| |
|
return_t | setRefCurrentsRaw (const double *currs) override |
| |
|
return_t | setRefCurrentsRaw (int n_motor, const int *motors, const double *currs) override |
| |
|
return_t | getRefCurrentRaw (int m, double *curr) override |
| |
|
return_t | getRefCurrentsRaw (double *currs) override |
| |
|
return_t | getAxes (int *ax) override |
| |
|
return_t | resetEncoderRaw (int j) override |
| |
|
return_t | resetEncodersRaw () override |
| |
|
return_t | setEncoderRaw (int j, double val) override |
| |
|
return_t | setEncodersRaw (const double *vals) override |
| |
|
return_t | getEncoderRaw (int j, double *v) override |
| |
|
return_t | getEncodersRaw (double *encs) override |
| |
|
return_t | getEncoderSpeedRaw (int j, double *sp) override |
| |
|
return_t | getEncoderSpeedsRaw (double *spds) override |
| |
|
return_t | getEncoderAccelerationRaw (int j, double *spds) override |
| |
|
return_t | getEncoderAccelerationsRaw (double *accs) override |
| |
|
return_t | getEncoderTimedRaw (int j, double *encs, double *time) override |
| |
|
return_t | getEncodersTimedRaw (double *encs, double *times) override |
| |
|
return_t | getImpedanceRaw (int j, double *stiffness, double *damping) override |
| |
|
return_t | setImpedanceRaw (int j, double stiffness, double damping) override |
| |
|
return_t | setImpedanceOffsetRaw (int j, double offset) override |
| |
|
return_t | getImpedanceOffsetRaw (int j, double *offset) override |
| |
|
return_t | getCurrentImpedanceLimitRaw (int j, double *min_stiff, double *max_stiff, double *min_damp, double *max_damp) override |
| |
|
return_t | getInteractionModeRaw (int axis, yarp::dev::InteractionModeEnum *mode) override |
| |
|
return_t | getInteractionModesRaw (int n_joints, int *joints, yarp::dev::InteractionModeEnum *modes) override |
| |
|
return_t | getInteractionModesRaw (yarp::dev::InteractionModeEnum *modes) override |
| |
|
return_t | setInteractionModeRaw (int axis, yarp::dev::InteractionModeEnum mode) override |
| |
|
return_t | setInteractionModesRaw (int n_joints, int *joints, yarp::dev::InteractionModeEnum *modes) override |
| |
|
return_t | setInteractionModesRaw (yarp::dev::InteractionModeEnum *modes) override |
| |
|
return_t | getLastJointFaultRaw (int j, int &fault, std::string &message) override |
| |
|
return_t | getNumberOfMotorsRaw (int *num) override |
| |
|
return_t | getTemperatureRaw (int m, double *val) override |
| |
|
return_t | getTemperaturesRaw (double *vals) override |
| |
|
return_t | getTemperatureLimitRaw (int m, double *temp) override |
| |
|
return_t | setTemperatureLimitRaw (int m, double temp) override |
| |
|
return_t | getGearboxRatioRaw (int m, double *val) override |
| |
|
return_t | setGearboxRatioRaw (int m, double val) override |
| |
|
return_t | getNumberOfMotorEncodersRaw (int *num) override |
| |
|
return_t | resetMotorEncoderRaw (int m) override |
| |
|
return_t | resetMotorEncodersRaw () override |
| |
|
return_t | setMotorEncoderCountsPerRevolutionRaw (int m, double cpr) override |
| |
|
return_t | getMotorEncoderCountsPerRevolutionRaw (int m, double *cpr) override |
| |
|
return_t | setMotorEncoderRaw (int m, double val) override |
| |
|
return_t | setMotorEncodersRaw (const double *vals) override |
| |
|
return_t | getMotorEncoderRaw (int m, double *v) override |
| |
|
return_t | getMotorEncodersRaw (double *encs) override |
| |
|
return_t | getMotorEncoderTimedRaw (int m, double *encs, double *stamp) override |
| |
|
return_t | getMotorEncodersTimedRaw (double *encs, double *stamps) override |
| |
|
return_t | getMotorEncoderSpeedRaw (int m, double *sp) override |
| |
|
return_t | getMotorEncoderSpeedsRaw (double *spds) override |
| |
|
return_t | getMotorEncoderAccelerationRaw (int m, double *spds) override |
| |
|
return_t | getMotorEncoderAccelerationsRaw (double *accs) override |
| |
|
return_t | setPidRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j, const yarp::dev::Pid &pid) override |
| |
|
return_t | setPidsRaw (const yarp::dev::PidControlTypeEnum &pidtype, const yarp::dev::Pid *pids) override |
| |
|
return_t | setPidReferenceRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j, double ref) override |
| |
|
return_t | setPidReferencesRaw (const yarp::dev::PidControlTypeEnum &pidtype, const double *refs) override |
| |
|
return_t | setPidErrorLimitRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j, double limit) override |
| |
|
return_t | setPidErrorLimitsRaw (const yarp::dev::PidControlTypeEnum &pidtype, const double *limits) override |
| |
|
return_t | getPidErrorRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j, double *err) override |
| |
|
return_t | getPidErrorsRaw (const yarp::dev::PidControlTypeEnum &pidtype, double *errs) override |
| |
|
return_t | getPidOutputRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j, double *out) override |
| |
|
return_t | getPidOutputsRaw (const yarp::dev::PidControlTypeEnum &pidtype, double *outs) override |
| |
|
return_t | getPidRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j, yarp::dev::Pid *pid) override |
| |
|
return_t | getPidsRaw (const yarp::dev::PidControlTypeEnum &pidtype, yarp::dev::Pid *pids) override |
| |
|
return_t | getPidReferenceRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j, double *ref) override |
| |
|
return_t | getPidReferencesRaw (const yarp::dev::PidControlTypeEnum &pidtype, double *refs) override |
| |
|
return_t | getPidErrorLimitRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j, double *limit) override |
| |
|
return_t | getPidErrorLimitsRaw (const yarp::dev::PidControlTypeEnum &pidtype, double *limits) override |
| |
|
return_t | resetPidRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j) override |
| |
|
return_t | disablePidRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j) override |
| |
|
return_t | enablePidRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j) override |
| |
|
return_t | setPidOffsetRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j, double v) override |
| |
|
return_t | isPidEnabledRaw (const yarp::dev::PidControlTypeEnum &pidtype, int j, bool *enabled) override |
| |
|
return_t | positionMoveRaw (const double *refs) override |
| |
|
return_t | positionMoveRaw (int n_joint, const int *joints, const double *refs) override |
| |
|
return_t | relativeMoveRaw (const double *deltas) override |
| |
|
return_t | relativeMoveRaw (int n_joint, const int *joints, const double *deltas) override |
| |
|
return_t | checkMotionDoneRaw (bool *flag) override |
| |
|
return_t | checkMotionDoneRaw (int n_joint, const int *joints, bool *flag) override |
| |
|
return_t | setRefSpeedsRaw (const double *spds) override |
| |
|
return_t | setRefSpeedsRaw (int n_joint, const int *joints, const double *spds) override |
| |
|
return_t | setRefAccelerationsRaw (const double *accs) override |
| |
|
return_t | setRefAccelerationsRaw (int n_joint, const int *joints, const double *accs) override |
| |
|
return_t | getRefSpeedsRaw (double *spds) override |
| |
|
return_t | getRefSpeedsRaw (int n_joint, const int *joints, double *spds) override |
| |
|
return_t | getRefAccelerationsRaw (double *accs) override |
| |
|
return_t | getRefAccelerationsRaw (int n_joint, const int *joints, double *accs) override |
| |
|
return_t | stopRaw () override |
| |
|
return_t | stopRaw (int n_joint, const int *joints) override |
| |
|
return_t | getTargetPositionsRaw (double *refs) override |
| |
|
return_t | getTargetPositionsRaw (int n_joint, const int *joints, double *refs) override |
| |
|
return_t | setPositionsRaw (const double *refs) override |
| |
|
return_t | setPositionsRaw (int n_joint, const int *joints, const double *refs) override |
| |
|
return_t | getRefPositionsRaw (double *refs) override |
| |
|
return_t | getRefPositionsRaw (int n_joint, const int *joints, double *refs) override |
| |
|
return_t | getRefTorqueRaw (int j, double *t) override |
| |
|
return_t | getRefTorquesRaw (double *t) override |
| |
|
return_t | setRefTorqueRaw (int j, double t) override |
| |
|
return_t | setRefTorquesRaw (int n_joint, const int *joints, const double *t) override |
| |
|
return_t | setRefTorquesRaw (const double *t) override |
| |
|
return_t | getTorqueRaw (int j, double *t) override |
| |
|
return_t | getTorquesRaw (double *t) override |
| |
|
return_t | getTorqueRangeRaw (int j, double *min, double *max) override |
| |
|
return_t | getTorqueRangesRaw (double *min, double *max) override |
| |
|
return_t | getMotorTorqueParamsRaw (int j, yarp::dev::MotorTorqueParameters *params) override |
| |
|
return_t | setMotorTorqueParamsRaw (int j, const yarp::dev::MotorTorqueParameters params) override |
| |
|
return_t | velocityMoveRaw (const double *sp) override |
| |
|
return_t | velocityMoveRaw (int n_joint, const int *joints, const double *spds) override |
| |
|
return_t | getRefVelocitiesRaw (double *vels) override |
| |
|
return_t | getRefVelocitiesRaw (int n_joint, const int *joints, double *vels) override |
| |
|
virtual | ~ICanBusSharer ()=default |
| | Destructor.
|
| |
|
virtual | ~ICanMessageNotifier ()=default |
| | Virtual destructor.
|
| |
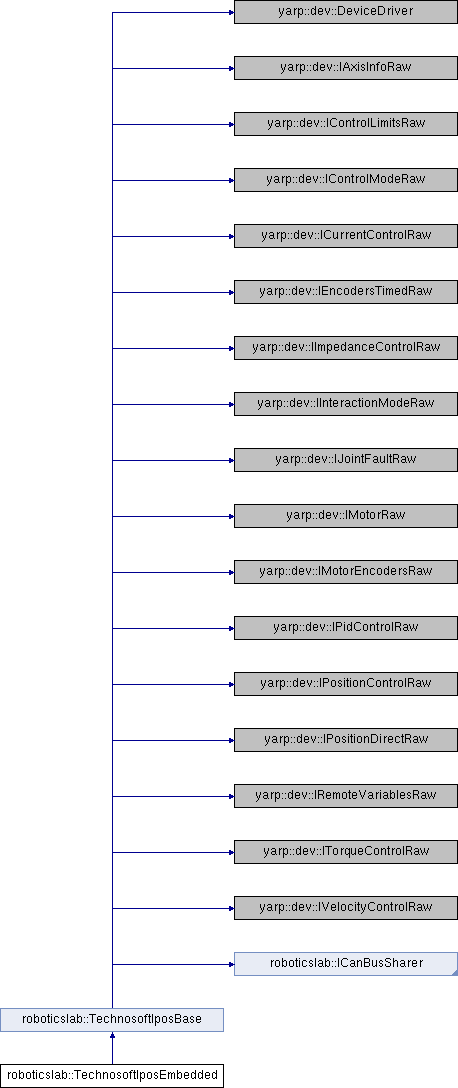
 Public Member Functions inherited from roboticslab::TechnosoftIposBase
